



캘리포니아대 연구팀, 스마트폰 재활용 이족보행 로봇 'PhoneBot' 공개…하드웨어 비용 약 57만원
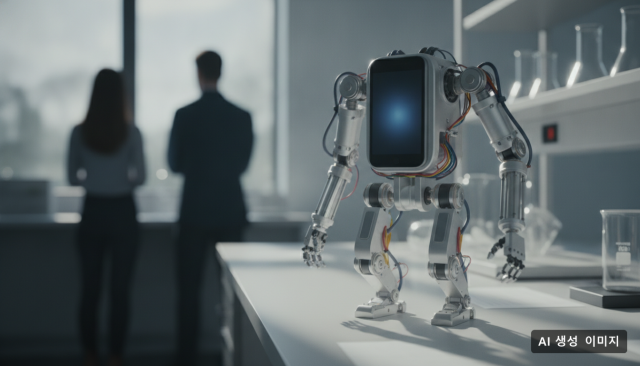
미국 캘리포니아대 로스앤젤레스캠퍼스(UCLA) 연구팀이 중고 안드로이드 스마트폰을 두뇌로 삼는 이족보행 휴머노이드 로봇 'PhoneBot'을 개발했다. 하드웨어 제작 비용은 스마트폰을 제외하고 약 400달러(약 57만원)로 추산된다.
UCLA 연구팀이 개발한 PhoneBot은 안드로이드 스마트폰으로 주변 환경을 감지하고 움직임을 제어하는 소형 휴머노이드 로봇이다. 키는 약 48cm, 무게는 스마트폰을 포함해 약 1.8kg이다. 연구팀은 이 시스템을 arXiv에 사전 공개 논문으로 게재했으며, 전 세계 학생과 연구자들이 로봇 실험에 더 쉽게 접근할 수 있도록 하는 것을 목표로 한다고 밝혔다.
스마트폰은 PhoneBot의 허리 위에 장착돼 사실상 몸통 역할을 한다. 폰 카메라는 사람을 감지하고 추적하는 데 쓰이며, 모션 센서는 로봇 몸체의 움직임과 방향 정보를 수집한다. 스마트폰은 로봇의 움직임을 제어하는 소프트웨어도 직접 실행한다. 명령은 Wi-Fi를 통해 소형 내장 컴퓨터로 전송되고, 이 컴퓨터가 다시 모터에 전달하는 구조다.
PhoneBot에는 모터가 13개 달려 있다. 각 다리에 6개씩, 몸통을 회전시키는 모터가 1개 추가됐다. 이 추가 관절 덕분에 로봇이 발을 움직이지 않고도 카메라를 옆으로 돌릴 수 있다.
초기 시연에서 연구팀은 로봇이 걷고, 사람을 추적하며, 엎드린 상태에서 스스로 일어나는 동작을 시연했다.
사용하는 스마트폰 기종은 크게 중요하지 않다. 연구팀은 2017년형 Honor 9, Moto G 2025, 삼성 갤럭시 A16 5G, Moto G 2024 등 4종을 테스트했고, 모든 기기에서 모션 제어·센서 데이터 처리·이미지 분석 등 기본 기능이 정상 작동했다. 9년 된 구형 스마트폰도 사용할 수 있다는 의미다.
UCLA 팀은 모터 출력 한계를 고려해 시뮬레이션 환경에서 로봇의 움직임 제어 소프트웨어를 훈련시켰다. 실제 하드웨어가 수행할 수 없는 동작을 학습하는 것을 방지하기 위해서다. 초기 훈련 과정에서 왼발이 항상 앞서는 비대칭 보행 문제가 발생하자, 연구팀은 좌우 다리를 뒤바꾼 훈련 데이터를 추가로 학습시켜 이를 해결했다.
현재 PhoneBot은 팔이 없고 평평한 바닥에서만 이동할 수 있다는 한계가 있다. 연구팀은 향후 울퉁불퉁한 지형 보행과 경량 팔 추가를 검토하고 있다. 스마트폰 마이크와 스피커를 이용한 음성 대화 기능도 지원하지만, 현재 음성 인식과 언어 처리는 외부 노트북에서 실행된다. 연구팀은 이 기능을 스마트폰 자체에서 구동하는 방안도 모색할 계획이다.
연구팀은 PhoneBot을 오픈소스 플랫폼으로 공개해 누구나 재현하고 변형할 수 있도록 했다. 강의실과 실험실에서 로봇 실험의 출발점으로 활용될 수 있다는 게 연구팀의 설명이다.


