



이지영 박사팀, 무인탐사연구소와 '시스템-부품' 융합 생태계 선제적 구축
10월 '누리호 5차' 부품 탑재로 첫 우주 실증 도전… 2032년 달 탐사 향한 발판 마련
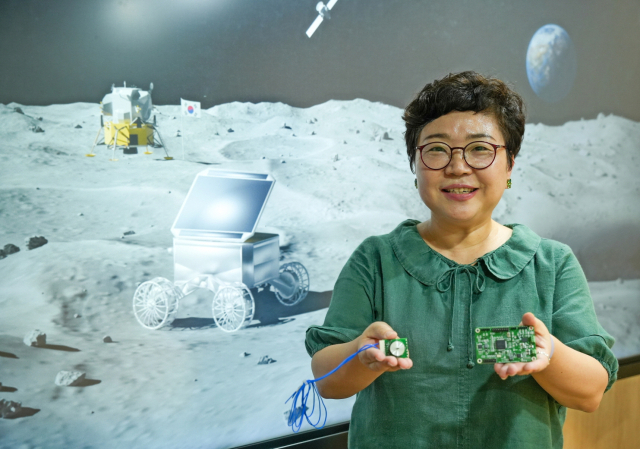
한국전기연구원(KERI)이 극한의 우주 환경에서 작동하는 달 탐사 로버용 전기구동 기술 개발과 핵심 부품 국산화에 나섰다.
KERI 항공모빌리티추진연구팀 이지영 박사팀은 국내 우주 로봇 스타트업 ㈜무인탐사연구소(UEL)와 탐사 로버용 구동 기술을 개발하고, 국산 부품의 우주 운용 이력인 '우주 헤리티지(Space Heritage)' 확보를 추진한다고 20일 밝혔다.
정부는 '미래 우주경제 로드맵'에 따라 2032년 달 착륙과 표면 탐사를 목표로 하고 있다. 달 표면에서 실질적인 탐사 활동을 수행하려면 로버의 안정적인 이동 기술이 필수적이지만, 국내 로버용 우주급 액추에이터는 외산 의존도가 높아 기술 자립 기반 마련이 시급한 실정이다.
연구팀은 KERI의 전기구동 부품 설계·검증 역량과 UEL의 우주 로봇 시스템 개발 경험을 결합해 핵심 기술을 확보한다는 계획이다.
현재 연구팀은 125℃에 달하는 달 표면의 극한 고온과 고진공, 모래 먼지가 날리는 극한 환경 속에서도 총 중량 25kg 이하의 로버가 10도의 경사로를 오르고, 시속 4m로 이동할 수 있는 전동기(모터) 및 전력변환장치 기술을 선행 연구하고 있다.
가상의 우주 환경에서 부품 성능을 실시간으로 점검할 수 있는 '실시간 성능 검증 시스템(HILS)'도 구축하고 있다. 다양한 운용 조건을 적용해 전동기와 전력변환장치의 성능과 신뢰성을 단계적으로 높일 예정이다.
KERI는 UEL과 협력해 오는 10월로 예정된 누리호 5차 발사 때 UEL이 추진하는 제어보드 등 일부 부품의 우주환경 실증을 지원한다. 실증 과정에서 확보한 기술 자료를 지상 연구에 반영하고, 향후 전동기를 포함한 전기구동 시스템 전체로 실증 범위를 확대할 방침이다.
연구팀은 우주용 전동기와 인버터의 입·출력 특성 및 구동 성능도 실제 측정 자료를 바탕으로 분석했다. 이 과정에서 추가 검토가 필요한 특성을 발견하고 약 5개월 동안 제작사와 기술 협의를 진행해 원인을 규명했다.
이지영 KERI 박사는 "국내에 우주 부품 생태계가 제대로 구축되지 않은 상황에서 기술 개발을 시작해 전국의 우주 전문가들과 협력망을 만들어 왔다"며 "2032년 달 표면에 KERI의 독자 기술이 적용된 로버를 보내 대한민국의 우주 모빌리티 시대를 열겠다"고 말했다.
KERI는 과학기술정보통신부 국가과학기술연구회 산하 정부출연연구기관이다. 항공모빌리티추진연구팀은 2022년 신설돼 항공·우주 전기동력시스템을 연구하고 있다. 이번 연구는 '고온·고진공 우주환경 운행 로버용 전기파워트레인 설계 기술 개발' 사업으로 추진한다.


